Упаковочная рука 4eco307 для паллетоупаковки с вращающейся рукой
Общее назначение и область применения
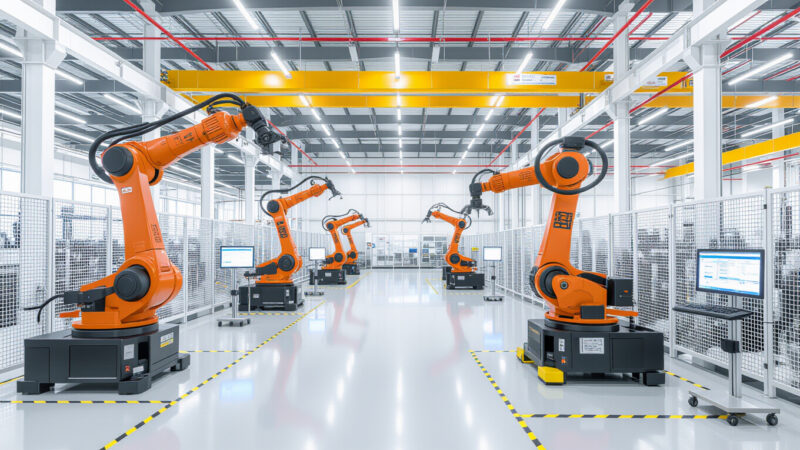
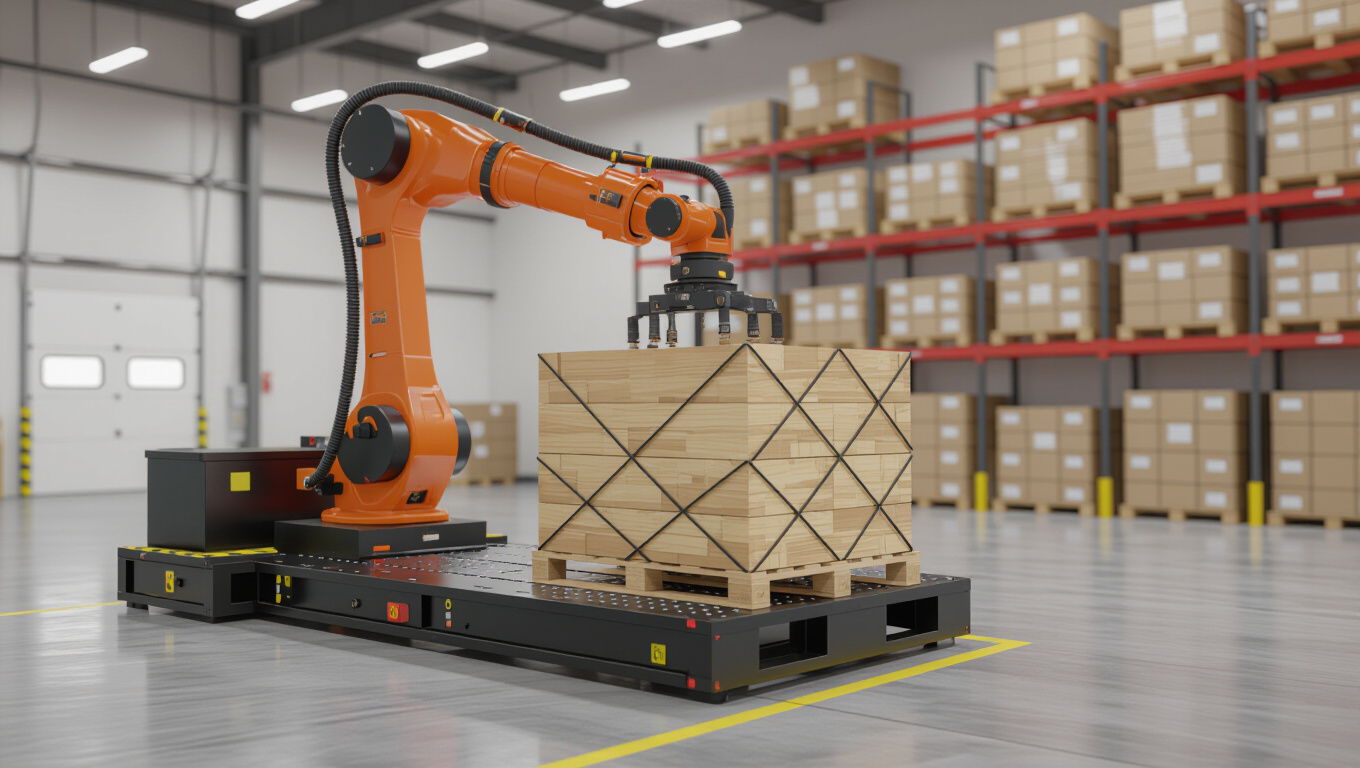
Упаковочная рука представляет собой манипулятор, предназначенный для автоматизированной укладки и фиксации грузов на паллетах в цепи паллетоупаковки. Ее задача состоит в точном захвате, повороте и размещении предметов в заданной ориентации, обеспечивая повторяемость операций https://torteam.ru/4eco307 и минимизацию ручного труда на участке упаковки. Такой узел интегрируется в линии снабжения, где требуется адаптация под разные габариты и конфигурации грузов.
В составе паллетоупаковщика модель 4eco307 вращающаяся рука и захват образуют функциональный блок, который координируется системой управления и сенсорами. Этот блок обеспечивает согласованные движения и удержание предметов на этапе переноса, укладки и фиксации на поддоне, поддерживая требуемую точность размещения и совместимость с различными типами грузов и паллет.
| Узел | Назначение | Особенности |
|---|---|---|
| Вращающаяся рука | обеспечивает ориентацию грузов относительно оси паллеты | полный оборот 360°, адаптация к разным радиусам захвата |
| Захват | фиксирует груз за счет захватной силы | вариативная геометрия захвата под различные габариты |
| Система управления | координирует движение руки и захвата | сенсоры положения, обратная связь, программируемые параметры |
«Точность позиционирования и повторяемость операций становятся основными критериями надежности упаковочного цикла»
Конструкция и ключевые узлы
Вращающаяся рука и захват
В составе вращающейся руки выделяют модуль поворота и захват грузов. Модуль поворота обеспечивает вращение в пределах заданного диапазона, что позволяет менять ориентацию груза без перемещений по конвейеру. Захват выполнен с учетом особенностей груза: сила прижима регулируется в рамках диапазона параметров системы управления и может адаптироваться под размеры, вес и форму предмета.
Система управления и сенсоры
Система управления осуществляет координацию движений руки и захвата, используя данные с сенсоров положения, давления и контакта. В составе сенсорного комплекса присутствуют элементы обратной связи, которые позволяют корректировать траекторию и силу захвата в реальном времени. Программная логика включает параметры калибровки, интервалы самопроверки и режимы синхронной работы с другими узлами линии.
Принципы работы и рабочий цикл
Этапы позиционирования и укладки
- Инициализация и установка исходной позиции руки относительно паллеты.
- Позиционирование захвата к габаритам груза по заданной оси Y и X.
- Захват предмета и последующая ориентационная поворотка для укладки на палету.
- Перемещение к месту укладки, выпуск груза и возврат к рабочей позиции.
Этапы формируют непрерывный рабочий цикл, который начинается с выбора конфигурации в зависимости от габаритов груза и заканчивается фиксацией укладкой на поддоне. В процессе контролируются силы удержания и геометрия размещения, чтобы снизить риск смещения во время транспортировки и укладки.
Настройки скорости и силы захвата
Система управления допускает настройку скорости перемещений и силы захвата. Скорость движений подбирается с учетом массы и центра тяжести груза, а сила захвата — с учетом поверхности и коэффициента трения между грузом и элементами захвата. Эти параметры задаются в рамках режимов эксплуатации и калибровки, обеспечивая баланс между производительностью и безопасностью.
Безопасность и обслуживание
Меры предосторожности и режимы эксплуатации
- Перед запуском проверить исправность приводов и датчиков, отсутствие заусенцев на деталях захвата.
- Использовать ограничители скорости при начальной настройке и тестировании цикла.
- Соблюдать допустимые диапазоны нагрузки и следить за температурными режимами приводной части.
- В процессе эксплуатации избегать резких манипуляций с грузами, которые выходят за пределы адаптивного диапазона захвата.
Рекомендации по профилактике и настройкам
- Регулярно выполнять калибровку положения и зазоры узлов вращения.
- Проводить плановое обслуживание приводной системы и сенсорной сборки согласно графику.
- Проверять герметичность соединений и целостность кабелей питания и сигнала.
- Обновлять параметры управления в соответствии с изменениями конфигурации грузов и паллет.